

Cómo simular ráfagas y turbulencia para validar drones y UAV en laboratorio
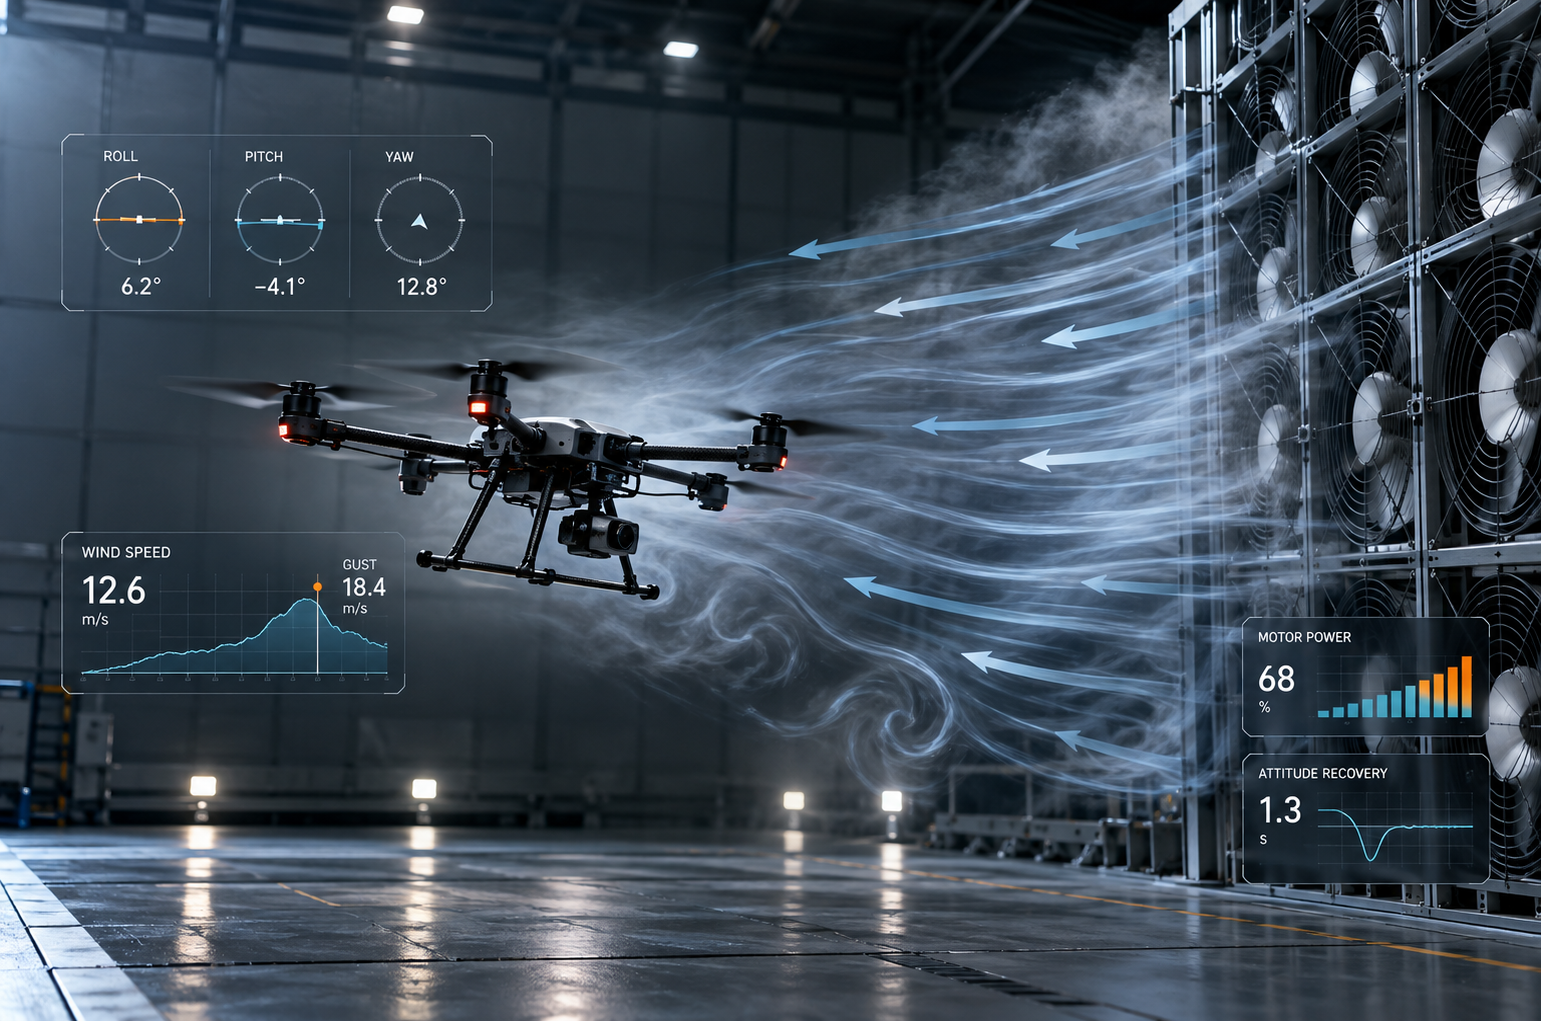
Un UAV puede mantener perfectamente el vuelo estacionario en condiciones ideales y mostrar un comportamiento completamente diferente cuando aparece una ráfaga lateral, un gradiente de velocidad o un flujo turbulento.
Por eso, durante el desarrollo de un dron, conocer únicamente su comportamiento en aire en calma no es suficiente.
La cuestión relevante desde el punto de vista de ingeniería es otra:
¿Cómo responde la aeronave cuando conocemos exactamente la perturbación que estamos aplicando?
Responder a esta pregunta requiere algo más que generar viento. Es necesario crear una perturbación controlada, medirla, registrar simultáneamente la respuesta del UAV y ser capaces de repetir el ensayo bajo las mismas condiciones.
Ese es el principio de un laboratorio de validación UAV frente a viento.
Contenido
- Por qué los ensayos exteriores no son repetibles
- Qué condiciones de viento podemos reproducir en laboratorio
- Qué variables debemos medir en el UAV
- Ejemplo de un ensayo de ráfaga lateral
- Cómo comparar dos controladores de vuelo
- Cómo medir el viento que realmente recibe el UAV
- Cómo generar campos de viento no uniformes
- Diferencia entre ráfaga y turbulencia
- Cómo garantizar que dos ensayos sean comparables
- Protocolo progresivo de validación UAV
- Efecto del viento sobre consumo y autonomía
- Del componente a la aeronave completa
- SIDILAB UAV Test Lab
1. El problema de los ensayos exteriores: el viento no es repetible
Los ensayos en vuelo real son imprescindibles durante el desarrollo de cualquier aeronave.
Sin embargo, presentan una limitación importante cuando queremos comparar configuraciones, validar un controlador o cuantificar una mejora: las condiciones atmosféricas cambian continuamente.
Si modificamos el controlador de vuelo y repetimos un ensayo al día siguiente, difícilmente tendremos exactamente:
- la misma velocidad de viento;
- la misma dirección;
- la misma intensidad de las ráfagas;
- la misma distribución espacial del flujo;
- la misma turbulencia.
Las matrices activas de ventiladores permiten abordar el problema de otra forma: reproducir en laboratorio condiciones de flujo controlables, medibles y repetibles.
Esto permite convertir el viento en una variable experimental.
2. ¿Qué condiciones de viento podemos reproducir en laboratorio?
Antes de poner en marcha el sistema de generación de viento debemos decidir qué fenómeno queremos estudiar.No es lo mismo analizar el comportamiento del UAV frente a un viento frontal constante que estudiar su recuperación después de una ráfaga lateral.
Flujo estacionario
Por ejemplo:
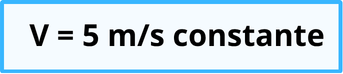
Permite evaluar:
- estabilidad;
- inclinación necesaria para mantener posición;
- potencia consumida;
- capacidad para mantener el hover;
- desviación respecto al punto objetivo.
Ráfaga tipo escalón
Por ejemplo:
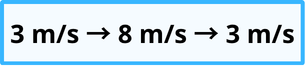
Resulta especialmente útil para estudiar la respuesta transitoria del controlador.
Ráfaga progresiva
Por ejemplo:
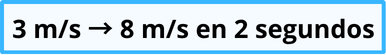
Permite analizar la respuesta frente a una perturbación menos abrupta y comparar diferentes estrategias de control.
Viento lateral
El flujo puede incidir sobre la aeronave desde diferentes ángulos, permitiendo estudiar su comportamiento en:
- roll;
- pitch;
- yaw;
- desplazamiento lateral.
No siempre interesa que toda la aeronave reciba exactamente la misma velocidad de viento.
Una parte del UAV puede estar sometida a un flujo diferente de otra.
Esto resulta especialmente interesante en aeronaves multirrotor, porque la perturbación puede afectar de forma distinta a cada rotor.
Turbulencia
En lugar de trabajar con una velocidad prácticamente constante, el flujo presenta variaciones temporales y espaciales.
En este caso ya no interesa únicamente conocer la velocidad media, sino también las fluctuaciones a las que está sometida la aeronave.
Sistemas como WindShaper de WindShape permiten generar diferentes perfiles de viento, ráfagas, gradientes y condiciones de flujo destinadas al ensayo de UAV y sistemas AAM.
3. Un ensayo de viento no consiste simplemente en comprobar si el dron “aguanta”
Este es uno de los puntos fundamentales.
Un ensayo técnicamente útil no debería terminar con una observación como:
Necesitamos cuantificar su respuesta.
Ante una perturbación conocida podemos registrar, por ejemplo:
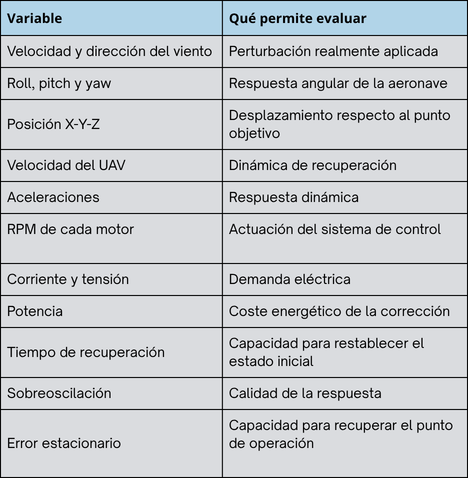
De esta forma dejamos de valorar únicamente si el UAV continúa volando.
4. Ejemplo: diseño de un ensayo de ráfaga lateral
Supongamos que queremos comparar dos configuraciones diferentes del controlador de vuelo.
Podemos establecer un protocolo experimental como el siguiente.
UAV estabilizado en hover.
Tiempo de estabilización:
Flujo inicial
Viento estable:
3 m/s
Perturbación
Introducir una ráfaga lateral: 3 → 8 m/s
Duración
Mantener la perturbación durante: 2 segundos
Recuperación
Volver a la condición inicial de: 3 m/s
Repeticiones
Realizar el mismo ensayo varias veces bajo condiciones equivalentes.
Variables registradas
Sincronizar:
- velocidad y dirección del viento;
- roll;
- pitch;
- yaw;
- posición;
- aceleraciones;
- RPM;
- corriente;
- tensión;
- potencia.
A partir de estas señales podemos calcular diferentes indicadores.
ΔRoll máximo
Ángulo máximo alcanzado después de la ráfaga.
ΔY máximo
Desplazamiento lateral máximo respecto al punto objetivo.
Tiempo de recuperación
Tiempo necesario para volver dentro de un determinado margen respecto al estado inicial.
Overshoot
Sobreoscilación producida durante la corrección.
Potencia adicional
Incremento energético requerido para contrarrestar la perturbación.
Las velocidades, tiempos y límites anteriores constituyen únicamente un ejemplo metodológico. Cada protocolo debe adaptarse a las dimensiones, masa, configuración y misión del UAV ensayado.
Pero el ejemplo muestra una diferencia fundamental:
no estamos realizando una demostración visual; estamos ejecutando un ensayo cuantificable.
5. Repetimos el ensayo y modificamos una sola variable
Aquí aparece una de las principales ventajas de trabajar en laboratorio.Realizamos el ensayo con:
Controlador A
y obtenemos:
- desplazamiento máximo;
- inclinación;
- tiempo de recuperación;
- energía consumida.
Controlador B
Ahora podemos establecer una comparación objetiva.
Por ejemplo:
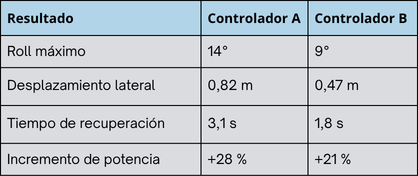
Los valores anteriores son únicamente ilustrativos y no corresponden a resultados de un ensayo real.
Lo importante es el procedimiento:
misma aeronave + misma perturbación + diferentes configuraciones = comparación objetiva.
¿Quiere reproducir un perfil de viento concreto?
Para diseñar correctamente una instalación es necesario considerar, entre otros factores
- dimensiones de la aeronave;
- área de ensayo;
- velocidades de viento necesarias;
- tipo de perturbación;
- variables que se quieren adquirir;
- configuración del UAV;
- fases de vuelo que se quieren estudiar.
6. Primero debemos saber qué viento está llegando realmente al UAV
Programar una determinada velocidad en un sistema de ventiladores no equivale necesariamente a conocer perfectamente el campo de velocidades existente alrededor de la aeronave.
Por este motivo, la medición del flujo debe formar parte del ensayo.
WindShape dispone de WindProbe, una sonda digital de cinco orificios capaz de medir simultáneamente la magnitud y dirección local del flujo con una frecuencia de adquisición de hasta 200 Hz.
Dependiendo de la versión, existen rangos de medida de hasta 20 o 60 m/s.
Esto permite comprobar experimentalmente qué perturbación estamos generando y relacionar dos conjuntos de datos fundamentales:
ENTRADA
El viento que recibe la aeronave
con
RESPUESTA
Lo que hace el UAV
Esta relación entrada-respuesta es esencial para estudiar estabilidad y control.
7. No siempre interesa que toda la aeronave reciba el mismo viento
Una de las posibilidades especialmente interesantes de una matriz activa de ventiladores es trabajar con distribuciones espaciales del flujo.
Un WindShaper está constituido por múltiples elementos de generación de viento o wind pixels.
En una configuración 3 × 3, por ejemplo, WindShape especifica una sección de ensayo de aproximadamente 0,75 × 0,75 m, formada por 81 wind pixels.
Los módulos pueden combinarse para crear instalaciones de diferentes dimensiones.
Esto permite estudiar situaciones más complejas que un flujo uniforme.
Gradiente vertical
La parte superior de la aeronave recibe una velocidad diferente de la inferior.
Perturbación lateral localizada
La perturbación afecta principalmente a una zona determinada del UAV.
Variación temporal
El campo de viento cambia durante el ensayo siguiendo una secuencia previamente establecida.
Reproducción de perfiles de viento
Pueden reproducirse perfiles previamente definidos para estudiar la respuesta de la aeronave bajo condiciones controladas.Esta capacidad abre posibilidades experimentales que van mucho más allá de generar simplemente una corriente de aire uniforme.
8. Ráfaga y turbulencia no son lo mismo
La distinción es importante a la hora de diseñar un ensayo.Una ráfaga puede definirse mediante una variación determinada de velocidad o dirección a lo largo del tiempo.
Por ejemplo:
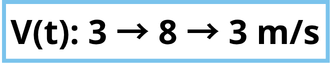
Su forma temporal puede controlarse y repetirse.
La turbulencia, en cambio, implica fluctuaciones más complejas del flujo.
Por eso, caracterizarla únicamente mediante una velocidad media resulta insuficiente.
Dependiendo del experimento será necesario considerar parámetros como:
- intensidad de las fluctuaciones;
- componentes de velocidad;
- distribución espacial;
- evolución temporal;
- escala de las estructuras turbulentas.
9. ¿Cuándo podemos considerar que dos ensayos son realmente comparables?
Repetir el mismo programa de viento no es suficiente.
Para comparar científicamente dos configuraciones debemos controlar también otras variables.
Entre ellas:
- masa total del UAV;
- centro de gravedad;
- hélices;
- motores;
- firmware;
- parámetros del controlador;
- estado de carga de la batería;
- temperatura;
- posición inicial;
- orientación;
- distancia respecto al sistema de generación de viento;
- configuración del sistema de adquisición.
Por este motivo resulta recomendable documentar previamente un protocolo de ensayo.
10. Un protocolo progresivo de validación UAV
No es necesario comenzar directamente con las condiciones más complejas.Una campaña experimental puede estructurarse progresivamente.
Nivel 1 — Hover sin vientoEstablecer el comportamiento de referencia de la aeronave.
Nivel 2 — Viento constanteComprobar estabilidad y consumo para diferentes velocidades.
Nivel 3 — Viento lateralEvaluar la respuesta frente a diferentes ángulos de incidencia.
Nivel 4 — RáfagasCaracterizar la respuesta transitoria y el tiempo de recuperación.
Nivel 5 — GradientesSometer diferentes zonas de la aeronave a distintas velocidades de flujo.
Nivel 6 — TurbulenciaEvaluar la robustez del UAV frente a perturbaciones variables.
Nivel 7 — Condiciones críticas de misiónRepetir ensayos durante diferentes fases operativas:
- despegue;
- hover;
- aproximación;
- aterrizaje;
- transición VTOL.
11. De la estabilidad a la autonomía
El viento no afecta únicamente a la posición de la aeronave.También modifica su consumo energético.
Cuando aparece una perturbación, el controlador cambia el régimen de los motores para generar las fuerzas y momentos necesarios para compensarla.
Por tanto, resulta especialmente interesante sincronizar:
viento + dinámica + propulsión + consumo
Esto permite responder a preguntas mucho más relevantes desde el punto de vista de ingeniería:
- ¿Qué incremento de potencia requiere mantener posición con viento lateral?
- ¿Qué configuración de control corrige mejor utilizando menos energía?
- ¿Qué rotores soportan una mayor carga durante una perturbación?
- ¿Cómo cambia la autonomía prevista cuando la aeronave opera en condiciones adversas?
- ¿Qué margen de propulsión queda disponible durante una ráfaga?
12. Del componente a la aeronave completa
Un programa avanzado de desarrollo UAV puede estructurarse en tres grandes niveles:
CARACTERIZAR
Antes de estudiar la aeronave completa podemos analizar individualmente:- motores;
- hélices;
- ESC;
- sistemas de propulsión.
- empuje;
- par;
- RPM;
- tensión;
- corriente;
- potencia;
- eficiencia.
SIMULAR
El siguiente paso consiste en generar condiciones ambientales conocidas:
- viento;
- ráfagas;
- turbulencia;
- gradientes;
- diferentes ángulos de incidencia.
Las matrices activas WindShaper de WindShape permiten trabajar con este tipo de perfiles.
VALIDAR
Finalmente podemos analizar la respuesta de la aeronave completa:
- estabilidad;
- control;
- recuperación;
- consumo;
- robustez;
- dinámica de vuelo.
Las soluciones de Eureka Dynamics permiten avanzar hacia la validación dinámica de UAV y otras aeronaves.
La combinación de estas tres etapas permite estudiar el sistema desde el componente individual hasta el comportamiento de la aeronave completa.
13. El objetivo no es sustituir el vuelo real
El laboratorio no elimina la necesidad de realizar ensayos exteriores.Los complementa.
La diferencia es que permite llegar a los ensayos de vuelo después de haber caracterizado previamente numerosos escenarios en un entorno controlado.
Antes del primer ensayo exterior podemos haber analizado:
- diferentes configuraciones de propulsión;
- estabilidad en hover;
- comportamiento frente a viento lateral;
- respuesta frente a ráfagas;
- algoritmos de control;
- recuperación después de una perturbación;
- consumo energético.
Pero ya no tiene por qué ser necesariamente el primer lugar donde descubramos cómo se comporta la aeronave cuando las condiciones dejan de ser ideales.
14. Convertir el viento en una variable de ingeniería
En el exterior podemos observar cómo se comporta un UAV frente al viento.
En el laboratorio podemos hacer algo adicional:
definirlo, medirlo, repetirlo y compararlo.
Esto transforma preguntas subjetivas como:
“¿El dron parece estable con viento?”
en preguntas cuantificables:
¿Cuál es su desplazamiento máximo ante una ráfaga determinada?
¿Cuánto tarda en recuperar la posición?
¿Qué potencia adicional necesita?
¿Qué controlador ofrece una mejor respuesta?
¿Podemos obtener el mismo resultado cinco veces consecutivas?
Cuando podemos responder estas preguntas con datos, el viento deja de ser únicamente una condición ambiental.
Se convierte en una variable de ensayo.
SIDILAB UAV Test Lab
En SIDILAB desarrollamos soluciones para universidades, centros de investigación y empresas que necesitan caracterizar, simular y validar sistemas UAV, drones y eVTOL.Integramos diferentes tecnologías dentro de una misma estrategia experimental:
Caracterización de propulsión — TYTO Robotics
Generación y medición de viento — WindShape
Validación dinámica de aeronaves — Eureka Dynamics
Nuestro planteamiento no comienza necesariamente seleccionando un equipo.
Comienza definiendo el ensayo.
¿Qué quiere analizar?
¿Qué perturbación necesita reproducir?
¿Qué variables necesita medir?
¿Qué dimensiones tiene la aeronave?
¿Qué fase de vuelo quiere validar?
A partir de estas variables podemos estudiar la configuración más adecuada para el laboratorio.
Descubra SIDILAB UAV Test Lab
https://www.sidilab.com/uavtestlab/


